Detector de Fuga de Fluxo Magnético para Tubos de Perfuração HMTD, Equipamento de Teste Não Destrutivo de Área Micro-cega, Detector de Falhas de Corrosão e Desgaste de Tubos de Perfuração para Campos Petrolíferos
1 Introdução geral
Se o tubo de perfuração não for testado antes do uso, o grau de dano não pode ser compreendido e a qualidade não pode ser garantida. Pode causar perfurações, fraturas e outros acidentes durante o processo de perfuração, o que trará enormes perdas econômicas para a produção de perfuração. A tecnologia de teste não destrutivo de tubos de perfuração é um método prático e eficaz para detectar defeitos em tubos de perfuração. Pode detectar e controlar defeitos de corrosão em tubos de perfuração em tempo hábil. Fortalecer o teste não destrutivo de tubos de perfuração de fundo de poço usados em campos petrolíferos em meu país, o que pode melhorar a confiabilidade do uso de tubos de perfuração de fundo de poço e reduzir os custos de engenharia de perfuração são uma maneira importante de melhorar a eficiência econômica e promover o desenvolvimento da estratégia petrolífera de meu país.
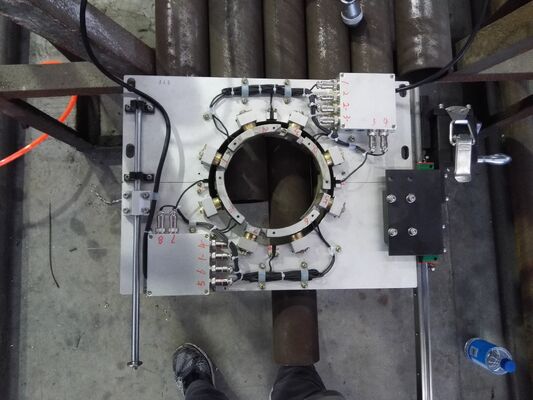
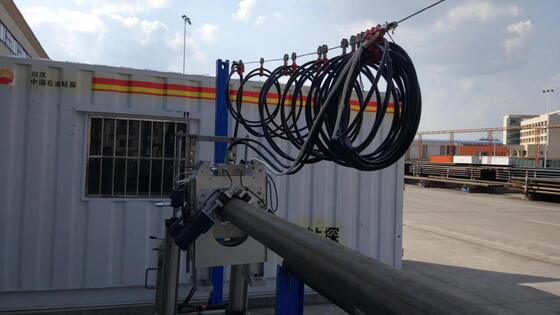
Um sistema móvel de detecção de área micro-cega para tubos de perfuração de campo é usado para detectar a área micro-cega de tubos de perfuração de diferentes especificações, para monitorar a qualidade e segurança do tubo de perfuração. O sistema é composto por um instrumento de sonda, um dispositivo de acionamento da sonda, um carrinho de elevação de tubo de perfuração, uma caixa de fonte de alimentação, um computador e uma placa de captura. O processo de inspeção de tubo de perfuração no local é o seguinte: Após o tubo de perfuração entrar na área de inspeção, o carrinho de elevação móvel coloca o instrumento de sonda no corpo da haste de inspeção do tubo de perfuração, levanta a haste de perfuração e o instrumento de sonda escaneia automaticamente ao longo da haste de perfuração sob o acionamento do dispositivo de acionamento da sonda para detecção de falhas. O status de detecção de falhas do tubo de perfuração é transmitido para o computador através da linha de sinal e analisado pelo software de análise e processamento para formar um relatório de teste. Após a conclusão da detecção de falhas, o carrinho desce, o tubo de perfuração é abaixado e o carrinho se move para trás para permitir que a sonda deslize para longe do tubo de perfuração. Área detectada. Suas características são estrutura compacta, tamanho pequeno, peso leve, fácil de mover e montar, pequeno espaço para detecção, pode ser usado dentro e fora da fábrica, processo de detecção simples e padronizado, velocidade de detecção rápida e pequena área cega de detecção. Ele não só tem a velocidade e eficiência de equipamentos de teste fixos de grande escala, mas também tem a mobilidade e flexibilidade de equipamentos de teste de pequena escala, como ultrassom. Ele resolve os problemas de grandes áreas cegas de detecção dos equipamentos atuais de detecção de tubos de perfuração, grande volume de equipamentos, alto preço, manutenção difícil, difícil de mover e montar, grande espaço ao usar e a necessidade de oficinas especiais, grandes áreas cegas de detecção e alta intensidade de trabalho. O problema de esperar para preencher a lacuna no país
2.Composição do sistema
O sistema de detecção de falhas é composto principalmente por três partes: uma sonda de detecção móvel, um console móvel e um sistema de processamento de sinal de computador
|
3.1 Host de detecção móvel
A sonda de detecção móvel é composta por um magnetizador, um sensor de detecção de falhas, um dispositivo de rastreamento e um pré-processador de sinal.
|
3.1.1 Magnetizador
Sob a excitação da fonte de alimentação de magnetização, ele gera um campo magnético na direção paralela à direção longitudinal do tubo de perfuração. Durante a detecção, o campo magnético magnetiza o tubo de aço que passa pelo magnetizador e, em seguida, forma um campo magnético de indução de força suficiente no tubo de aço, o que fornece uma base para a viabilidade da detecção de fuga de fluxo magnético.
3.1.2 Dispositivo de rastreamento
O mecanismo de acionamento é composto por dois motores de redução DC e rolos. A potência do motor é transmitida para as rodas de acionamento através do acoplamento, o que empurra a esteira para se mover para frente e para trás no tubo de perfuração para completar a detecção.
3.1.3 Sensor de detecção de falhas
O componente central do sensor de detecção, ele determina diretamente a qualidade do efeito do sinal de detecção e é a fonte de extração de sinal. Diferentes grupos de sondas são selecionados de acordo com as hastes de perfuração de diferentes diâmetros externos, para garantir que a superfície da sonda e a haste de perfuração estejam sempre em bom contato durante a inspeção, e então um bom efeito de inspeção é obtido.
3.1.4 Pré-processador de sinal
Sua principal função é amplificar e filtrar o sinal de detecção de saída pela sonda sem distorção e melhorar a relação sinal-ruído e a capacidade anti-interferência do sinal de detecção. A tecnologia de processamento de sinal determina o desempenho geral do equipamento de teste, bem como os indicadores técnicos do equipamento de teste não destrutivo magnético.
|
|
3.2 Console móvel e sistema de processamento de sinal de computador
|
3.3 Console móvel
O console móvel é composto principalmente pelo sistema de controle elétrico, fonte de alimentação de excitação, fonte de alimentação do acionamento do motor e estabilizador de tensão, conforme mostrado na Figura
3.3 O sistema de controle elétrico é a unidade central para realizar todo o processo de detecção, através do qual o modo de movimento da sonda de detecção móvel, a ligação e desligamento do magnetizador e a coleta do sinal de detecção são controlados.
|
| 3.4. O processo de inspeção |
(1) Quando a haste de perfuração testada rola para a área de inspeção em seu quadro de suporte, o inspetor move o carrinho auxiliar de inspeção até que o mecanismo de elevação hidráulica possa levantar e tocar as duas extremidades da haste de perfuração e, ao mesmo tempo, o acionamento automático A sonda se move com o carrinho e é colocada na haste de perfuração;
(2) O mecanismo de elevação hidráulica no carrinho levanta a haste de perfuração para que a sonda se mova na haste de perfuração sobre o quadro de suporte da haste de perfuração para completar o escaneamento;
(3) O mecanismo de elevação desce, a haste de perfuração é colocada no quadro de suporte e a sonda de inspeção cai na plataforma de suporte do carrinho ao mesmo tempo;
(4) O inspetor remove o carrinho e permite que a sonda passe pela extremidade da haste de perfuração e remova a haste de perfuração;
(5) Mova a haste de perfuração testada Abra, e então mova para o próximo tubo de perfuração a ser testado.
|
3. O princípio de detecção do sistema
O método de detecção de fuga de fluxo magnético é atualmente reconhecido como o método de detecção mais confiável para materiais ferromagnéticos tubulares. Suas principais características são velocidade de detecção rápida, bom efeito de detecção, operação simples, forte anti-interferência e capacidade de poluição, e tem sido obtido na detecção de defeitos de vários componentes magnéticos condutores. Tem uma ampla gama de aplicações.
O sistema usa o princípio de detecção de fuga de fluxo magnético (MFL) para detectar defeitos (fissuras, furos, desgaste, etc.) em tubos de perfuração. O princípio básico da detecção pelo método MFL é baseado na alta permeabilidade de materiais ferromagnéticos. O princípio de detecção é mostrado na Figura (1) abaixo. A permeabilidade do tubo de perfuração no defeito causado por corrosão ou força externa é muito menor do que a do tubo de perfuração. Ele é magnetizado sob a ação de um campo magnético externo. Quando não há defeito no tubo de perfuração, a maior parte do fluxo magnético (abstraído como linhas de campo magnético) passa pelo tubo de perfuração, neste momento, o fluxo magnético (abstraído como linhas de campo magnético) é distribuído uniformemente. Quando há um defeito no tubo de perfuração, o fluxo magnético (linhas de campo magnético) se curva e uma parte do fluxo magnético (campo magnético) vaza para fora da superfície do tubo de perfuração. Componentes sensíveis a campos magnéticos são usados para detectar. A distorção desses campos magnéticos pode obter informações sobre defeitos em componentes magneticamente condutores, como hastes de tubos.


 Por favor verifique seu email!
 Portuguese